
04.a Quad-RGB-Sensor (mit Wenn-Dann)
Kalibrierung (Anlernen)
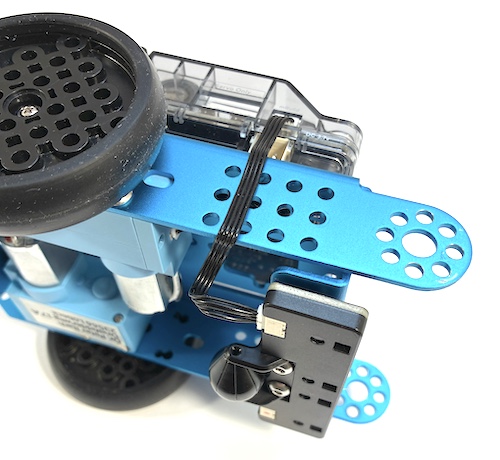
Damit der Quad-RGB-Sensor zuverlässig funktioniert, muss er kalibriert (angelernt) werden:- Stelle den mBot auf den Tisch (normaler Untergrund)
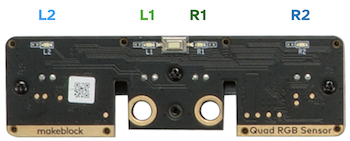
- Drücke den kleinen weißen Taster in der Mitte des Sensors schnell zweimal hintereinander. Die blauen LEDs am Sensor beginnen schnell zu blinken.
- Schiebe den mBot vorsichtig über die Linie.
- Nach ein paar Sekunden hören die blauen LEDs zu blinken auf. Fertig!
Linienfolger

 ★ ★ ☆
Schreibe ein Programm, das deinen Roboter einer Linie
auf dem Tisch folgen lässt.
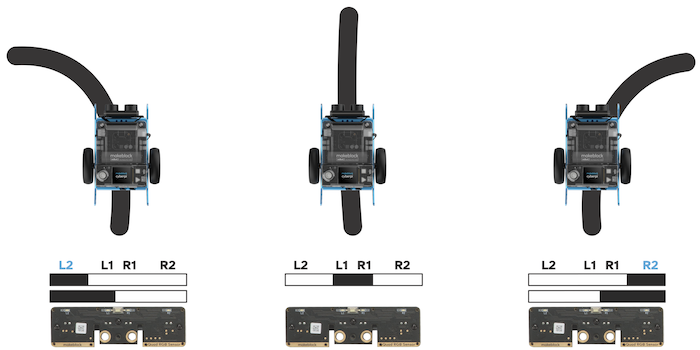
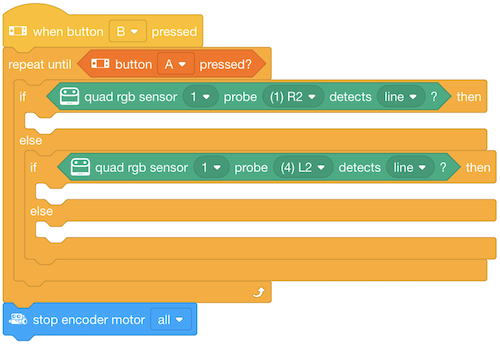
Fülle die Programmstruktur oben mit dem folgenden Bewegungsblock und passe die Werte so an, dass der mBot in die richtige Richtung fährt:

Die erste Zahl (EM1) ist die Geschwindigkeit für den linken Motor, die zweite Zahl (EM2) die Geschwindigkeit des rechten Motors. Sie wird negativ angegeben (kleiner 0 = vorwärts, größer 0 = rückwärts). Im Beispiel oben fährt der mBot mit 50 Umdrehungen pro Minute nach vorne.
Tipp: Im Upload-Modus fährt der mBot ruhiger, weil er dann schneller auf Kursabweichungen reagiert. Du musst aber dann bei jeder Änderung das Programm neu in den Roboter laden.
Altstadtexpress
 ★ ★ ☆
Fahre eine Runde auf dem Altstadtparcours.
Dein Roboter startet mit den Rädern auf der schwarzen Linie.
Wer die Runde am schnellsten fährt, gewinnt!
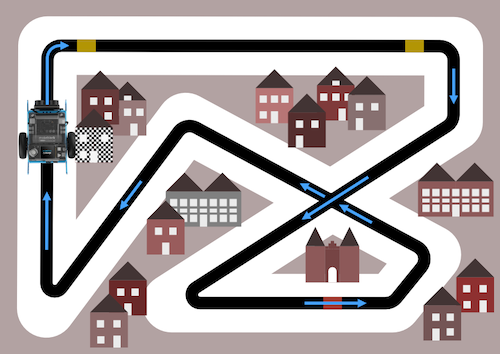
Extraaufgabe: Der mBot soll automatisch anhalten, wenn er den schwarzen Querbalken erkennt.