
06.5 Sumo


 ★ ★ ☆
Baue und programmiere einen Roboter und nimm an einem Sumo-Turnier teil.
Spielregeln:
- Zwei Roboter (A und B) treten gegeneinander an. Sie starten Rücken an Rücken in den beiden Rechtecken in der Mitte.
- Der Roboter, der zuerst mit einem Rad außerhalb des Posters (nicht außerhalb des Ovals) steht, hat verloren. Der Sieger erhält drei Punkte.
- Die Runde endet unentschieden, wenn sich beide Roboter nach drei Minuten immer noch auf dem Poster befinden. Beide Teilnehmer erhalten dann einen Punkt.
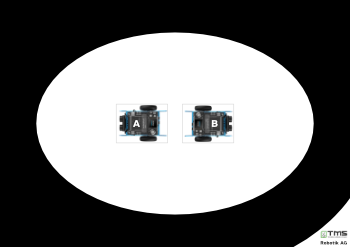
- Verwende den Quad-RGB-Sensor, um zu erkennen, ob Du im weißen Oval bist oder auf dem schwarzen Rand.
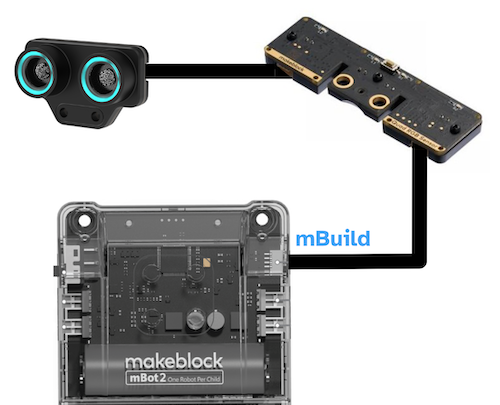
- Verwende den Ultraschall-Sensor, um zu erkennen, ob sich der andere Roboter vor Dir befindet.
Die beiden Sensoren müssen mit einem Kabel mit der mBuild-Buchse am Robotergehäuse verbunden sein.
Die folgende Programmstruktur hilft Dir:
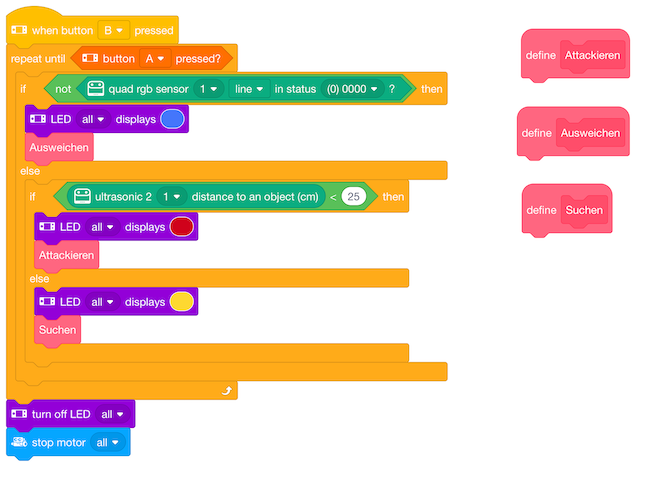
Lege drei eigene Blöcke für die drei Zustände Attackieren, Ausweichen und Suchen an. Überlege, was dein Roboter machen soll und programmiere die Blöcke entsprechend.
Kalibrierung (Anlernen)
Damit der Quad-RGB-Sensor zuverlässig funktioniert, muss er kalibriert (angelernt) werden:- Stelle den mBot auf den Tisch (normaler Untergrund)
- Drücke den kleinen weißen Taster in der Mitte des Sensors schnell zweimal hintereinander. Die blauen LEDs am Sensor beginnen schnell zu blinken.
- Schiebe den mBot vorsichtig über die Linie.
- Nach ein paar Sekunden hören die blauen LEDs zu blinken auf. Fertig!
Tipp: Im Upload-Modus fährt der mBot ruhiger, weil er dann schneller auf Kursabweichungen reagiert. Du musst aber dann bei jeder Änderung das Programm neu in den Roboter laden.