
04.b Quad-RGB-Sensor (mit Abweichung)
Kalibrierung (Anlernen)
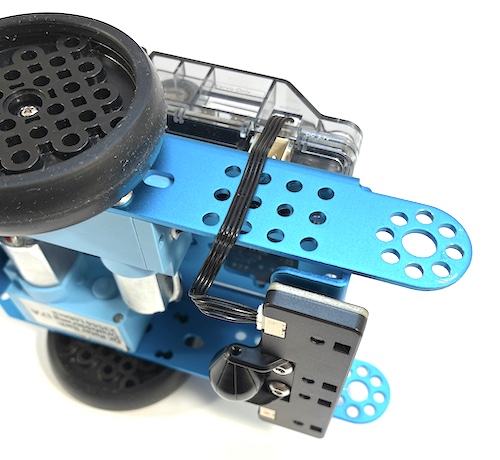
Damit der Quad-RGB-Sensor zuverlässig funktioniert, muss er kalibriert (angelernt) werden:- Stelle den mBot auf den Tisch (normaler Untergrund)
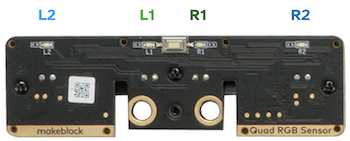
- Drücke den kleinen weißen Taster in der Mitte des Sensors schnell zweimal hintereinander. Die blauen LEDs am Sensor beginnen schnell zu blinken.
- Schiebe den mBot vorsichtig über die Linie.
- Nach ein paar Sekunden hören die blauen LEDs zu blinken auf. Fertig!
Linienfolger

 ★ ★ ☆
Schreibe ein Programm, das deinen Roboter einer Linie
folgen lässt.
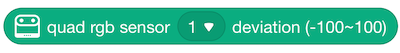
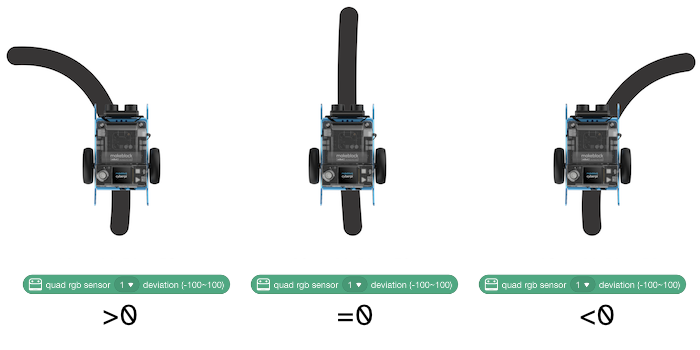
Dieser Block gibt einen Wert zwischen -100 und 100 zurück. Wenn der mBot genau in der Mitte der Linie steht, gibt er 0 zurück. Das Ergebnis ist positiv (größer als 0), wenn der Roboter zu weit rechts von der Linie steht. Je größer die Abweichung von der Linie, desto größer der Wert. Steht der Roboter links von der Linie, ist das Ergebnis negativ (kleiner 0).
- deviation speichert die aktuelle Abweichung von der Linie
- deviation_old speichert die letzte Abweichung
- delta rechnet die Abweichung in eine Geschwindigkeit für die Motoren um
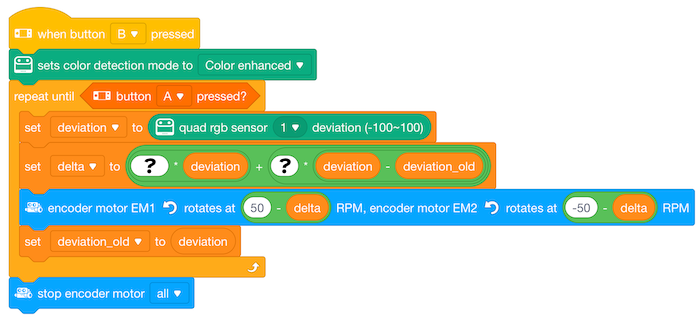
Finde die richtigen Werte in der Formel. Der erste Wert (P) gibt an, wie stark der mBot auf Abweichungen reagiert. Er sollte zwischen 0 und 10 liegen. Der zweite Wert (D) ist für enge Kurven wichtig. Er sollte zwischen 0 und 50 liegen.
Tipp: Im Upload-Modus fährt der mBot ruhiger, weil er dann schneller auf Kursabweichungen reagiert. Du musst aber dann bei jeder Änderung das Programm neu in den Roboter laden.
Altstadtexpress
 ★ ★ ☆
Fahre eine Runde auf dem Altstadtparcours.
Dein Roboter startet mit den Rädern auf der schwarzen Linie.
Wer die Runde am schnellsten fährt, gewinnt!
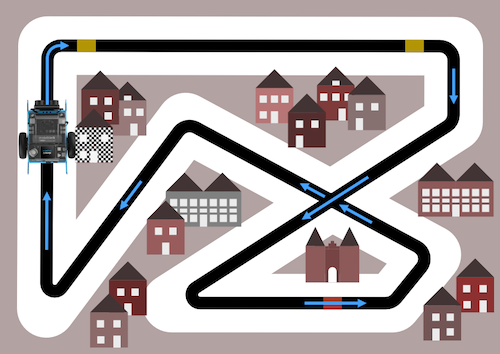
Extraaufgabe: Der mBot soll automatisch anhalten, wenn er den schwarzen Querbalken erkennt.